Comparativo realizado em condições reais de corrida, com telemetria ativa, HUD em Python e tablet conectado, mostra desempenho semelhante entre as versões, com pequenas diferenças em latência e consumo de CPU.
A chegada do Python 3.15 levanta uma pergunta importante para desenvolvedores que utilizam a linguagem em aplicações de tempo real: a nova versão oferece ganhos de desempenho em relação ao Python 3.14?
O lançamento do Python 3.15 trouxe novidades importantes para o ecossistema da linguagem, incluindo avanços no compilador JIT experimental e melhorias internas. Em uma reportagem anterior, a SuaInternet.COM apresentou as principais novidades do Python 3.15 e os avanços de desempenho anunciados para a nova versão. Agora, o objetivo é verificar como as duas versões se comportam em uma aplicação real, com telemetria ativa e processamento contínuo.
Para investigar essa questão, realizamos testes práticos com um sistema de HUD (Head-Up Display) desenvolvido em Python, utilizado no simulador de automobilismo iRacing. O objetivo foi comparar o comportamento das versões Python 3.14.5 e Python 3.15.0 durante uma sessão real de treinos, com processamento de telemetria, interface gráfica e comunicação com um tablet pela rede local.
O resultado revelou um cenário equilibrado. Embora o Python 3.15 tenha apresentado indicadores ligeiramente melhores em algumas métricas, as duas versões funcionaram sem travamentos, atrasos ou engasgos perceptíveis durante os testes.
Como foram realizados os testes de desempenho
Diferentemente de benchmarks sintéticos, que executam operações isoladas para medir a velocidade de uma linguagem, este comparativo utilizou uma aplicação funcional em condições reais de uso.
O ambiente de testes contou com:
- Simulador: iRacing, em servidor de treinos.
- Sistema operacional: Windows 11.
- Linguagem: Python 3.14.5 e Python 3.15.0.
- Interface gráfica: Qt6, utilizando PySide6.
- Servidor web: FastAPI e Uvicorn.
- Comunicação: WebSocket para atualização de dados.
- Dispositivo adicional: tablet conectado ao HUD pela rede local.
- Duração: aproximadamente cinco minutos de condução por versão, com registros abrangendo cerca de seis minutos.
- Condições: mesmo cenário de treinos, quantidade equivalente de carros na pista e nenhuma falha observada.
O benchmark registrou o tempo médio dos ciclos instrumentados, o percentil 95 (P95), os maiores tempos de execução, o consumo de CPU do processo e a frequência dos ciclos.
Foram coletados 34 intervalos em cada versão. Para a comparação principal, os dois primeiros intervalos de cada execução foram desconsiderados, reduzindo a influência das operações de inicialização.
Hardware utilizado nos testes
Os testes foram realizados em um computador equipado com processador AMD Ryzen 7 5700X, 48 GB de memória RAM DDR4 a 3200 MT/s e placa de vídeo AMD Radeon RX 6600 XT, utilizando o sistema operacional Windows 11, versão 26H2.
A mesma configuração de hardware foi utilizada nas duas execuções, com o iRacing em funcionamento, telemetria ativa e um tablet conectado ao HUD pela rede local.
Essa padronização permitiu comparar o comportamento do Python 3.14.5 e do Python 3.15.0 em condições semelhantes de processamento, memória e carga gráfica.
Python 3.14 vs Python 3.15: Resultados do benchmark
Os dados demonstram que nenhuma das versões apresentou superioridade absoluta em todas as métricas.
| Métrica | Python 3.14.5 | Python 3.15.0 |
|---|---|---|
| Tempo médio dos ciclos | 10,068 ms | 10,281 ms |
| P95 médio | 15,037 ms | 14,268 ms |
| Média dos maiores tempos por intervalo | 16,468 ms | 15,271 ms |
| Maior pico após inicialização | 21,244 ms | 19,582 ms |
| Uso médio de CPU | 0,489% | 0,366% |
| Frequência média | 0,9998 ciclo/s | 0,9994 ciclo/s |
Fonte: medições do HUD em sessões reais do iRacing. Valores calculados sobre 32 intervalos por versão, após excluir os dois primeiros registros.
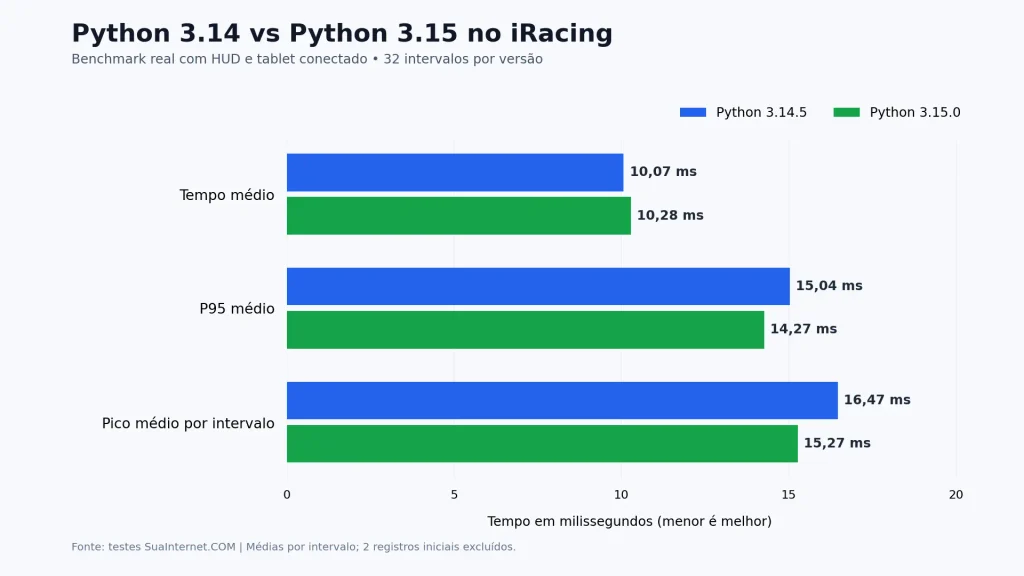
Python 3.14 registra menor tempo médio
O Python 3.14.5 apresentou tempo médio de 10,068 milissegundos, contra 10,281 milissegundos do Python 3.15.0.
Isso representa uma vantagem aproximada de 2,1% para o Python 3.14 nessa métrica específica.
Entretanto, a diferença é pequena e não permite concluir, isoladamente, que a versão anterior seja mais rápida em todas as condições de execução.
Python 3.15 apresenta P95 e picos menores
O Python 3.15 registrou uma média de P95 de 14,268 ms, contra 15,037 ms no Python 3.14, uma diferença de aproximadamente 5,1% a favor da versão mais recente.
O P95 indica um limite abaixo do qual se encontram aproximadamente 95% dos tempos de execução de uma amostra. Neste comparativo, o indicador foi calculado separadamente para cada intervalo de medição e, posteriormente, os valores foram utilizados para obter uma média.
Portanto, os números representam a média dos percentis por intervalo, e não o P95 global de toda a sessão.
Embora os resultados favoreçam o Python 3.15 nessa métrica, as diferenças observadas ainda precisam ser confirmadas em novas execuções.
Consumo de CPU favorece Python 3.15
Outro resultado interessante apareceu no consumo de processamento.
O Python 3.14 registrou uso médio de CPU de 0,489%, enquanto o Python 3.15 apresentou 0,366%.
A diferença corresponde a uma redução relativa aproximada de 25,2%, embora o consumo absoluto tenha sido baixo nas duas versões.
É importante observar que os valores representam a métrica de CPU registrada pelo benchmark para o processo monitorado, não o consumo total do computador ou do simulador.
HUD e tablet funcionaram sem travamentos
Os números são importantes, mas a experiência prática também precisa ser considerada.
Durante os dois testes, o HUD permaneceu funcional enquanto o iRacing executava a sessão de treinos. O tablet conectado pela rede local também foi utilizado para acompanhar as informações disponibilizadas pela aplicação.
Não foram percebidos travamentos, atrasos, engasgos ou diferenças visuais entre o Python 3.14 e o Python 3.15.
Esse resultado é relevante porque pequenas diferenças nos tempos internos de processamento nem sempre se traduzem em mudanças perceptíveis na interface.
Além disso, ambas as versões mantiveram frequência média próxima de um ciclo instrumentado por segundo, conforme o mecanismo de medição utilizado.
Os picos de inicialização merecem atenção
Os primeiros intervalos registraram os maiores picos de tempo dos testes.
No Python 3.14, o maior pico inicial foi de 150,362 ms. No Python 3.15, chegou a 155,465 ms.
Esses valores ocorreram no primeiro intervalo de cada execução e foram excluídos da comparação principal.
A separação é importante porque o início de uma aplicação pode envolver operações que não representam seu comportamento durante o funcionamento contínuo.
Vale a pena migrar do Python 3.14 para o Python 3.15?
Os resultados indicam que o Python 3.15 pode ser uma alternativa viável para aplicações semelhantes ao HUD avaliado, desde que as bibliotecas e funcionalidades utilizadas sejam compatíveis.
A versão mais recente apresentou resultados favoráveis em P95, picos de processamento e uso médio de CPU. Já o Python 3.14 registrou um tempo médio ligeiramente menor.
Contudo, é necessário destacar que este comparativo representa duas execuções de uma aplicação específica, e não um benchmark universal das versões da linguagem.
Os resultados podem variar conforme hardware, bibliotecas, sistema operacional, carga de telemetria e características do software.
Para projetos já estáveis em Python 3.14, não existe motivo para uma migração precipitada baseada apenas nesses números. Por outro lado, os testes não identificaram problemas perceptíveis que inviabilizem a utilização do Python 3.15 no cenário avaliado.
Conclusão: Empate na experiência, pequenas diferenças nos números
O comparativo entre Python 3.14.5 e Python 3.15.0 no iRacing terminou com um resultado equilibrado.
O Python 3.14 apresentou vantagem de aproximadamente 2,1% no tempo médio dos ciclos instrumentados. O Python 3.15, por sua vez, registrou menores valores médios de P95, picos de execução e consumo de CPU.
Na prática, porém, o resultado mais importante foi a estabilidade: ambas as versões executaram o HUD e atenderam ao tablet sem problemas perceptíveis durante as sessões de teste.
Para desenvolvedores de ferramentas de telemetria, overlays e aplicações em tempo real, o experimento reforça uma conclusão: a escolha da versão do Python deve considerar não apenas os números de benchmark, mas também a compatibilidade das dependências, a estabilidade do sistema e o comportamento sob carga real.
Este é um teste independente realizado com uma aplicação específica. Novas execuções e medições complementares serão necessárias para confirmar a repetibilidade das diferenças observadas.

Carlos Araújo
Especialista em tecnologia e fundador da SuaInternet.COM. Com sólida experiência em desenvolvimento de software e inteligência artificial, dedica-se a criar soluções de alta performance e sites otimizados que conectam marcas a resultados. Entusiasta de sistemas Linux e automação, partilha aqui análises técnicas e tendências do ecossistema digital.
Tags:
Artigos Relacionados
iRacing 2026 Season 2: Novos Veículos, Pistas e Recursos de Inteligência Artificial
10 de março de 2026
iRacing Season 4 2026: Major update adds four new cars, rebuilt tracks and multithreaded physics
9 de setembro de 2026
Le Mans Ultimate updates race schedule: Complete event lineup for the week of October 6
6 de outubro de 2026